隨著智慧製造與自主移動機器人技術快速發展,高精度且高更新率之室內導航定位已成為重要研究課題。LiDAR-SLAM 雖具有良好定位精度,但更新頻率較低且具有延遲;慣性量測單元(Inertial Measurement Unit, IMU)具有高更新率,但易產生累積誤差;里程計(Odometer)則易受輪胎滑移影響而降低精度。因此,本論文提出應用於全向移動機器人之多感測器融合導航定位系統,整合各感測器優點,以提升導航定位之準確性與穩定性,並實現自主導航控制。
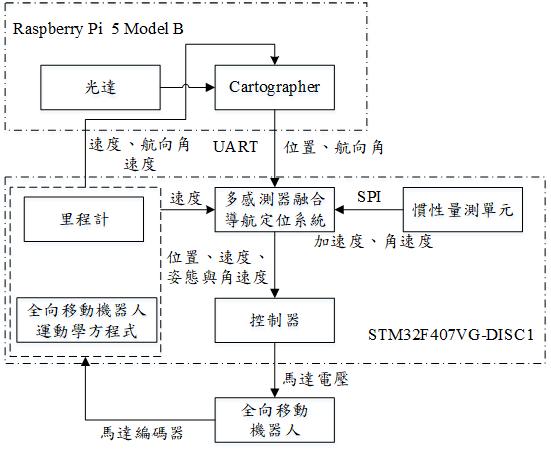
本研究採用 Google Cartographer 建立室內地圖並提供位姿資訊,結合六軸 IMU 與馬達編碼器里程計,透過誤差狀態卡門濾波器(Error-State Kalman Filter, ESKF)之鬆耦合(loosely coupled)架構進行多感測器融合,以估測位置、速度、姿態及感測器偏移誤差,降低慣性導航之累積誤差。硬體上,本研究以STM32F407VG-DISC1 負責感測器融合運算與全向移動機器人控制,並以 Raspberry Pi 執行 ROS 2 與 Cartographer。
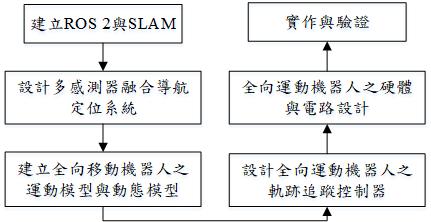
此外,本論文建立全向移動機器人之運動與動態模型,並設計軌跡追蹤控制器。實驗利用三軸姿態校正平台與磁性尺線性平台驗證導航定位系統之精度,並完成 Cartographer 地圖建構、定位及自主運動控制實驗。實驗結果顯示,所提出之多感測器融合導航定位系統相較於僅使用LiDAR及 Cartographer,可有效降低航向角與位置誤差、提升定位穩定性,並改善定位更新延遲,驗證本研究系統之可行性與實用性。