二輪單軌車輛之平衡控制設計
Balance Control Design of a Two-Wheeled Single-Track Vehicle
(113級 陳紅瑋)
摘要
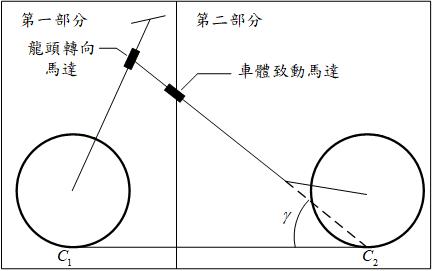
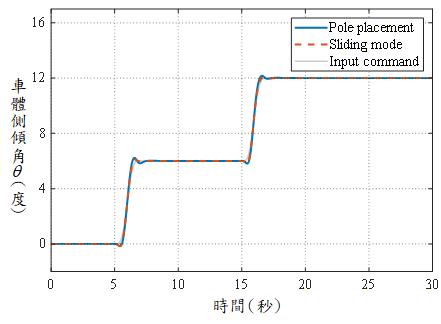
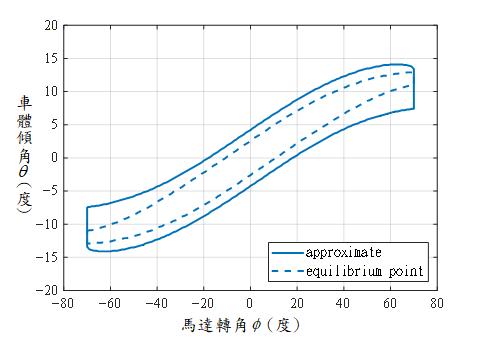
二輪單軌車輛於靜止及低速行駛狀態下具有側向不穩定特性,因此車體平衡控制為發展自動駕駛與騎乘輔助系統的重要基礎。本論文以主動質心致動之二輪單軌車輛直立平衡為研究對象,將車體簡化為兩個相互連接之剛體,選取車體側傾角與致動馬達轉角為廣義座標,並利用 Euler-Lagrange 方法建立欠致動非線性動態模型。考量原系統無法滿足全狀態回授線性化條件,本文依據平衡流形建構近似回授線性化模型,將系統轉換為四階積分鏈,再分別設計極點配置與順滑模態控制器。控制性能以 MATLAB/Simulink 進行模擬驗證,結果顯示,兩種控制器皆能使各狀態回復至直立平衡;當系統偏離平衡流形較遠時,暫態響應與控制輸入亦隨之增加。研究結果驗證所提出之設計方法可有效應用於二輪單軌車輛靜態平衡,並可作為後續轉彎姿態控制之基礎。此外,本文亦比較基於近似回授線性化模型與直立平衡點線性化模型所設計之極點配置控制器。在相同閉迴路極點配置條件下,基於近似回授線性化模型所設計之控制器具有較大的可實現範圍,且於本論文設定之模擬範圍內,當系統狀態遠離直立平衡點時,其控制性能受模型誤差影響較小。
| 車體構型示意圖 |
 |
| s-curve側傾角命令追蹤響應 |
 |
| 近似回授線性化與直立平衡點線性化之可實現範圍比較 |
 |
 |
有任何問題或建議請點連絡我們
Copyright(C) 2019 控制與訊號處理實驗室
|